Автономна навігація в екстремальних умовах і надалі залишається одним із найскладніших викликів сучасної робототехніки. Традиційні оптичні системи та лідари часто виявляються безсилими перед задимленням, пилом або абсолютною темрявою. Виходом стає звернення до біоміметики та принципів тактильного сприйняття, які живі організми використовують для просторової орієнтації. Дослідники з Делфтського технічного університету запропонували концепцію тактильного керування для надлегких дронів. Такий підхід відкриває шлях до створення автономних систем, здатних ефективно функціонувати в умовах, де візуальний контроль стає абсолютно марним.
У сучасній індустрії БПЛА існує фундаментальний конфлікт між вагою пристрою та його здатністю сприймати навколишнє середовище. Для повноцінної автономності необхідні камери та лідари, проте їхня маса та енергоспоживання є критичними для мікробезпілотників вагою менше 100 грамів. Більше того, будь-які оптичні методи навігації стають неефективними в умовах густого диму, пилу або повної відсутності світла, що робить їх непридатними для проведення рятувальних операцій у завалах чи дослідження вузьких підземних комунікацій.
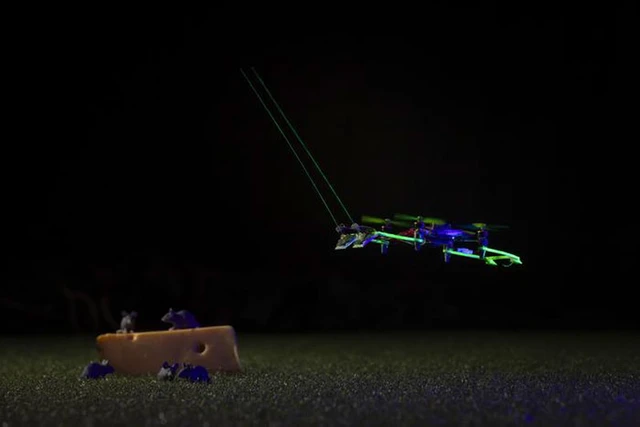
Альтернативним виходом стало використання принципів вібрис — чутливих вусів, якими користуються гризуни для вивчення простору. Інженери реалізували цю концепцію, оснастивши передню частину дрона парою гнучких штучних сенсорів. Механіка роботи системи ґрунтується на фіксації фізичного вигину: біля основи кожного «вуса» розташовані три мініатюрні датчики тиску. Коли сенсор торкається перешкоди, зміна тиску дозволяє системі з високою точністю визначити вектор контакту, відстань до об'єкта та його точне положення в просторі.
Однак впровадження тактильного інтерфейсу в літальний апарат пов'язане з серйозним технічним викликом — проблемою сигнального шуму. Дрон за своєю природою є джерелом інтенсивних вібрацій, а робота гвинтів створює потужні турбулентні потоки повітря, які можуть бути помилково інтерпретовані системою як фізичний дотик. Для вирішення цього завдання було розроблено спеціалізований контролер та алгоритм фільтрації даних, здатний відокремлювати корисний сигнал від перешкод.
Примітним є рівень оптимізації цього рішення: весь обчислювальний конвеєр працює безпосередньо на бортовому мікроконтролері, займаючи лише 34 Кбайт пам'яті. Така ефективність дозволяє досягати міліметрової точності позиціонування, не перевантажуючи процесор і не збільшуючи енергоспоживання системи.
Практичні випробування підтвердили життєздатність методу. Безпілотник продемонстрував здатність впевнено пересуватися вздовж поверхонь із різним ступенем жорсткості та слідувати контурами стін в умовах абсолютної темряви. Система дозволила дрону самостійно створювати тактильні карти невідомих приміщень і знаходити вихід, спираючись виключно на фізичний контакт, без використання зовнішніх систем позиціонування або візуальних орієнтирів.
Цей технологічний зсув від «зору» до «дотику» знаменує появу нового класу надмалих автономних роботів. У майбутньому такі системи стануть незамінними інструментами в сценаріях, де традиційні сенсори безсилі: від пошуку людей у задимлених будівлях після техногенних аварій до картографування вузьких печер і технічних тунелів, де кожен грам ваги та кожен байт пам'яті мають вирішальне значення.
 Прогноз багатократного зростання поставок Nvidia