Автономная навигация в экстремальных условиях остается одной из сложнейших задач современной робототехники. Традиционные оптические системы и лидары часто оказываются бессильны в условиях задымления, пыли или абсолютной темноты. Решением становится обращение к биомиметике и принципам осязания, которые используют живые организмы для ориентации в пространстве. Исследователи из Технического университета Делфта предложили концепцию тактильного управления для сверхлегких дронов. Этот подход открывает путь к созданию автономных систем, способных эффективно работать там, где зрение становится бесполезным.
В современной индустрии БПЛА существует фундаментальный конфликт между весом устройства и его способностью воспринимать окружающую среду. Для полноценной автономности требуются камеры и лидары, однако их масса и энергопотребление критичны для микробеспилотников весом менее 100 граммов. Более того, любые оптические методы навигации становятся неэффективными в условиях плотного дыма, пыли или полного отсутствия света, что делает их непригодными для проведения спасательных операций в завалах или исследовании узких подземных коммуникаций.
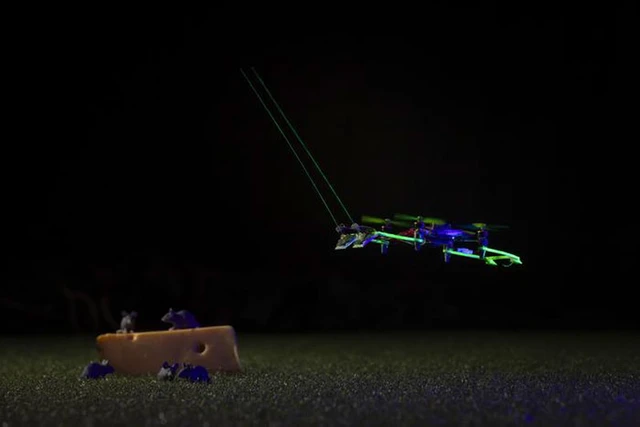
Альтернативным выходом стало использование принципов вибрисс — чувствительных усов, которыми пользуются грызуны для изучения пространства. Инженеры реализовали эту концепцию, оснастив переднюю часть дрона парой гибких искусственных сенсоров. Механика работы системы основана на регистрации физического изгиба: у основания каждого «уса» расположены три миниатюрных датчика давления. Когда сенсор соприкасается с препятствием, изменение давления позволяет системе с высокой точностью определить вектор контакта, расстояние до объекта и его точное положение в пространстве.
Однако внедрение тактильного интерфейса в летающий аппарат сопряжено с серьезным техническим вызовом — проблемой сигнального шума. Дрон по своей природе является источником интенсивных вибраций, а работа винтов создает мощные турбулентные потоки воздуха, которые могут быть ошибочно интерпретированы системой как физическое касание. Для решения этой задачи был разработан специализированный контроллер и алгоритм фильтрации данных, способный отделять полезный сигнал от помех.
Примечательным является уровень оптимизации этого решения: весь вычислительный конвейер работает непосредственно на бортовом микроконтроллере, занимая всего 34 Кбайт памяти. Такая эффективность позволяет достигать миллиметровой точности позиционирования, не перегружая процессор и не увеличивая энергопотребление системы.
Практические испытания подтвердили жизнеспособность метода. Беспилотник продемонстрировал способность уверенно перемещаться вдоль поверхностей с разной степенью жесткости и следовать по контурам стен в условиях абсолютной темноты. Система позволила дрону самостоятельно создавать тактильные карты неизвестных помещений и находить выход, опираясь исключительно на физический контакт, без использования внешних систем позиционирования или визуальных ориентиров.
Этот технологический сдвиг от «зрения» к «осязанию» знаменует появление нового класса сверхмалых автономных роботов. В будущем такие системы станут незаменимыми инструментами в сценариях, где традиционные сенсоры бессильны: от поиска людей в задымленных зданиях после техногенных аварий до картографирования узких пещер и технических тоннелей, где каждый грамм веса и каждый байт памяти имеют решающее значение.
 Прогноз кратного роста поставок Nvidia